Camera Tracker
Камерный трекинг
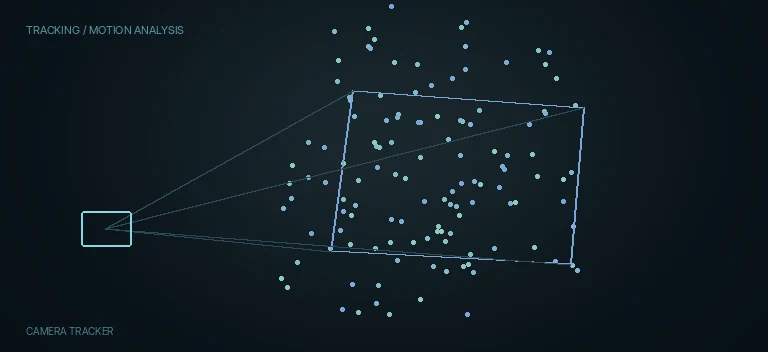
Восстанавливает движение реальной камеры в 3D по множеству 2D-треков, строит point cloud и после Export создаёт рабочую Fusion 3D-сцену с Camera3D, Merge3D, ground plane и Renderer3D.
Исходный или подготовленный shot со статичной сценой и достаточными деталями/parallax для восстановления движения камеры.
Camera Tracker
Обзор
Что делает Camera Tracker
Camera Tracker нужен не для движения одной точки или плоскости, а для восстановления самой съёмочной камеры. Он ищет множество фич по кадру, строит длинные overlapping tracks, сравнивает их движение и решает, какая траектория и ориентация виртуальной камеры лучше всего объясняет наблюдаемое 2D-движение.
У ноды два физических входа. Оранжевый Background принимает plate, по которому строятся треки. Белый Occlusion Mask исключает из анализа области, которые не должны участвовать в solve: проходящего человека, машину, монитор с меняющимся контентом, отражение или другой движущийся foreground. Белая область маски не отслеживается.
Главный рабочий цикл не заканчивается кнопкой Auto Track. Хороший camera solve почти всегда строится итерациями: Track → Solve → фильтрация → Solve → ручная чистка → Solve. Длинные треки с хорошим overlap между кадрами важнее огромного количества случайных коротких точек; плохие и ложные tracks способны заметно исказить решение камеры.
Camera tab задаёт физическую модель съёмки: Focal Length, Film Gate, aperture, gate fit, optical center и pixel aspect. Чем точнее известны реальные параметры камеры, тем меньше свободы остаётся solver. Если фокус неизвестен, его можно разрешить уточнять через Refine Focal Length; если известен точно, обычно лучше задать его явно.
Solve tab не только запускает расчёт, но и помогает понять, почему решение плохое. Average Solve Error показывает среднее расхождение между 2D-треками и reprojected 3D locators. Для Full HD Blackmagic приводит ориентир ниже 1 пикселя как обычно пригодный, а 0.6–0.8 пикселя — как очень хороший результат, но число нельзя оценивать в отрыве от визуального reprojection и конкретного разрешения.
Lens Parameters имеет смысл включать только тогда, когда дисторсия действительно присутствует и не была исправлена до Camera Tracker. Solver умеет моделировать radial и tangential distortion, но лишние degrees of freedom могут усложнить решение. На сильно широкоугольной оптике нередко проще заранее корректно undistort plate и затем решать камеру по более геометрически стабильному изображению.
Export не является вторым выходом Camera Tracker. Кнопка создаёт отдельный 3D-набор: Camera3D с анимацией движения, PointCloud3D с reconstructed locators, Shape3D ground plane, Merge3D и Renderer3D; при необходимости также создаются lens-distortion и image-plane элементы. Update Previous Export обновляет уже созданные ноды после нового solve вместо ручной пересборки графа.
3D Scene Transform не меняет camera solve: он только переориентирует экспортируемую сцену, чтобы задать удобные Origin, Orientation и Scale. Сначала добейтесь стабильного solve, затем определяйте землю и начало координат, после чего проверяйте результат простым Text3D/кубом. Если объект плывёт относительно plate, возвращайтесь к трекам и solve, а не компенсируйте ошибку ручной анимацией 3D-объекта.
Когда применять
Интеграция Text3D и 3D-графики в движущуюся реальную съёмку
Добавление 3D-объектов и set extension с корректным движением камеры
Восстановление виртуальной Camera3D по live-action plate
Получение PointCloud3D для ориентации объектов по глубине
Определение ground plane и удобного scene origin
Проверка и очистка foreground/false tracks перед solve
Учёт неизвестного focal length или lens distortion в сложном solve
Повторный Export/Update Previous Export после улучшения решения
Исключение движущегося foreground через Occlusion Mask
Match moving частиц, 3D-текста и геометрии в scene space