Point
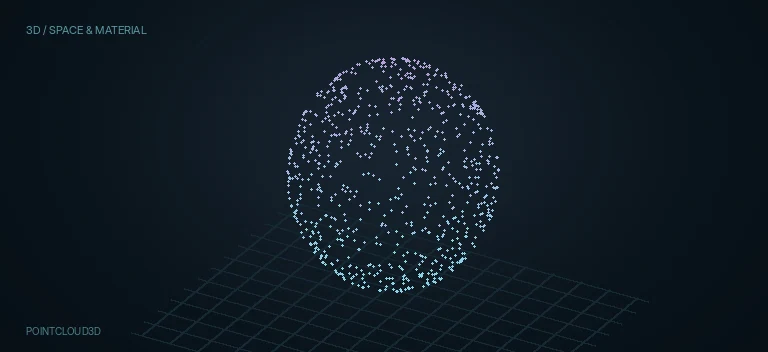
PointCloud3D хранит и отображает облако 3D-точек/локаторов из CameraTracker или импортированного scene-файла. Нода остаётся частью classic Fusion 3D: один SceneInput принимает 3D-сцену, output идёт в Merge3D, а обычное 2D-изображение появляется только после Renderer3D.
3D scene data с point/null objects или другой совместимый classic Fusion 3D scene stream.
PointCloud3D
Обзор
Что делает PointCloud3D
Главный реальный сценарий PointCloud3D — 3D camera tracking. После solve CameraTracker может экспортировать Camera3D, PointCloud3D, GroundPlane, Merge3D и Renderer3D. Точки обычно соответствуют feature tracks, восстановленным в 3D, и помогают определить ground plane, масштаб и положение добавляемых объектов относительно реального кадра.
PointCloud3D не выполняет новый tracking/solve. CameraTracker анализирует 2D footage и восстанавливает камеру и точки; PointCloud3D уже хранит/показывает полученный набор 3D-позиций. Поэтому подключение MediaIn прямо к PointCloud3D не превращает видео в облако точек.
У ноды один внешний вход SceneInput. Это оранжевый 3D-scene input, а не image input. При этом провод не обязателен в типичных CameraTracker/import workflows: экспортированный или импортированный point cloud может уже находиться внутри самой ноды. Output остаётся classic Fusion 3D data и обычно подключается в Merge3D.
Controls отвечают прежде всего за то, как точки видны во Viewer: Style переключает Cross и Point; Density управляет вероятностью отображения конкретной точки; Default Color задаёт общий цвет, а Use Per-Point Colors использует цветовые данные самих точек, если они существуют.
Density важно понимать буквально. В справочнике Blackmagic значение 1 означает показать все точки, а 0.2 — примерно каждую пятую. Это не генерация новых точек, не subdivision и не 'интенсивность эффекта': настройка лишь прореживает отображаемый набор.
В Cross mode текущий Resolve 21 Inspector показывает Lock X/Y/Z и Size. При снятом Lock размеры крестика можно контролировать по осям раздельно. В сохранённом Resolve 21 screenshot проекта Point mode вместо этого показывает Size и Antialiasing — сглаживание круглых/point markers.
Import Point Cloud открывает внешний scene-файл. В актуальном reference перечислены Maya .ma, 3DS Max ASCII .ase, LightWave .lws и Softimage XSI .xsi. Это именно импорт 3D/point data, а не загрузка растровой картинки.
Make Renderable отделяет обычный reference workflow от намеренного вывода point markers в финальный кадр. При выключенном флаге облако удобно использовать как 3D-ориентир. При включённом markers могут рендериться OpenGL Renderer3D; Blackmagic отдельно указывает, что software renderer не поддерживает рендер видимых crosshairs этой ноды.
Когда Make Renderable включён, появляется Unseen by Camera. Он позволяет оставить point cloud видимым во Viewer, но исключить его из camera render. Это полезно, когда маркеры нужны художнику для ориентации, но не должны попасть в итоговый кадр.
Transform и Settings — общие вкладки classic Fusion 3D. Translation/Rotation/Pivot/Scale двигают весь point-cloud object как единое целое и не переписывают внутренние координаты отдельных points. Size на Controls и Scale на Transform — разные вещи: первый меняет marker size, второй масштабирует весь 3D-объект.
У PointCloud3D есть мощное contextual menu во Viewer. Find находит точки по имени, Rename переименовывает выбранные points, Delete удаляет их, Publish выводит координаты выбранной точки в Inspector. Также из выбранных points можно создавать Shape, ImagePlane или Locator — это практический мост от cloud reference к размещению реальной 3D-геометрии.
До Renderer3D по Flow идёт scene3d, а не RGBA. Merge3D собирает PointCloud3D вместе с камерой, ground plane и остальной геометрией. Renderer3D — граница, где сцена превращается в обычный image для Merge, Color Corrector, Glow и MediaOut.
Когда применять
Проверять и ориентировать 3D camera solve по точкам CameraTracker
Определять ground plane, масштаб и расположение CG в tracked shot
Импортировать locator/point data из поддерживаемых 3D scene-файлов
Создавать Locator, Shape или ImagePlane на выбранных points
Использовать point cloud как reference-only объект во Viewer
При необходимости рендерить markers как технический/scanning-style элемент через OpenGL Renderer3D
PointCloud3D в контексте
Скриншоты из статьи. Откройте изображение, чтобы рассмотреть его крупнее.
Пример для PointCloud3D.
Оригинальное изображениеПример для PointCloud3D.
Оригинальное изображениеПример для PointCloud3D.
Оригинальное изображениеПример для PointCloud3D.
Оригинальное изображениеПример для PointCloud3D.
Оригинальное изображение